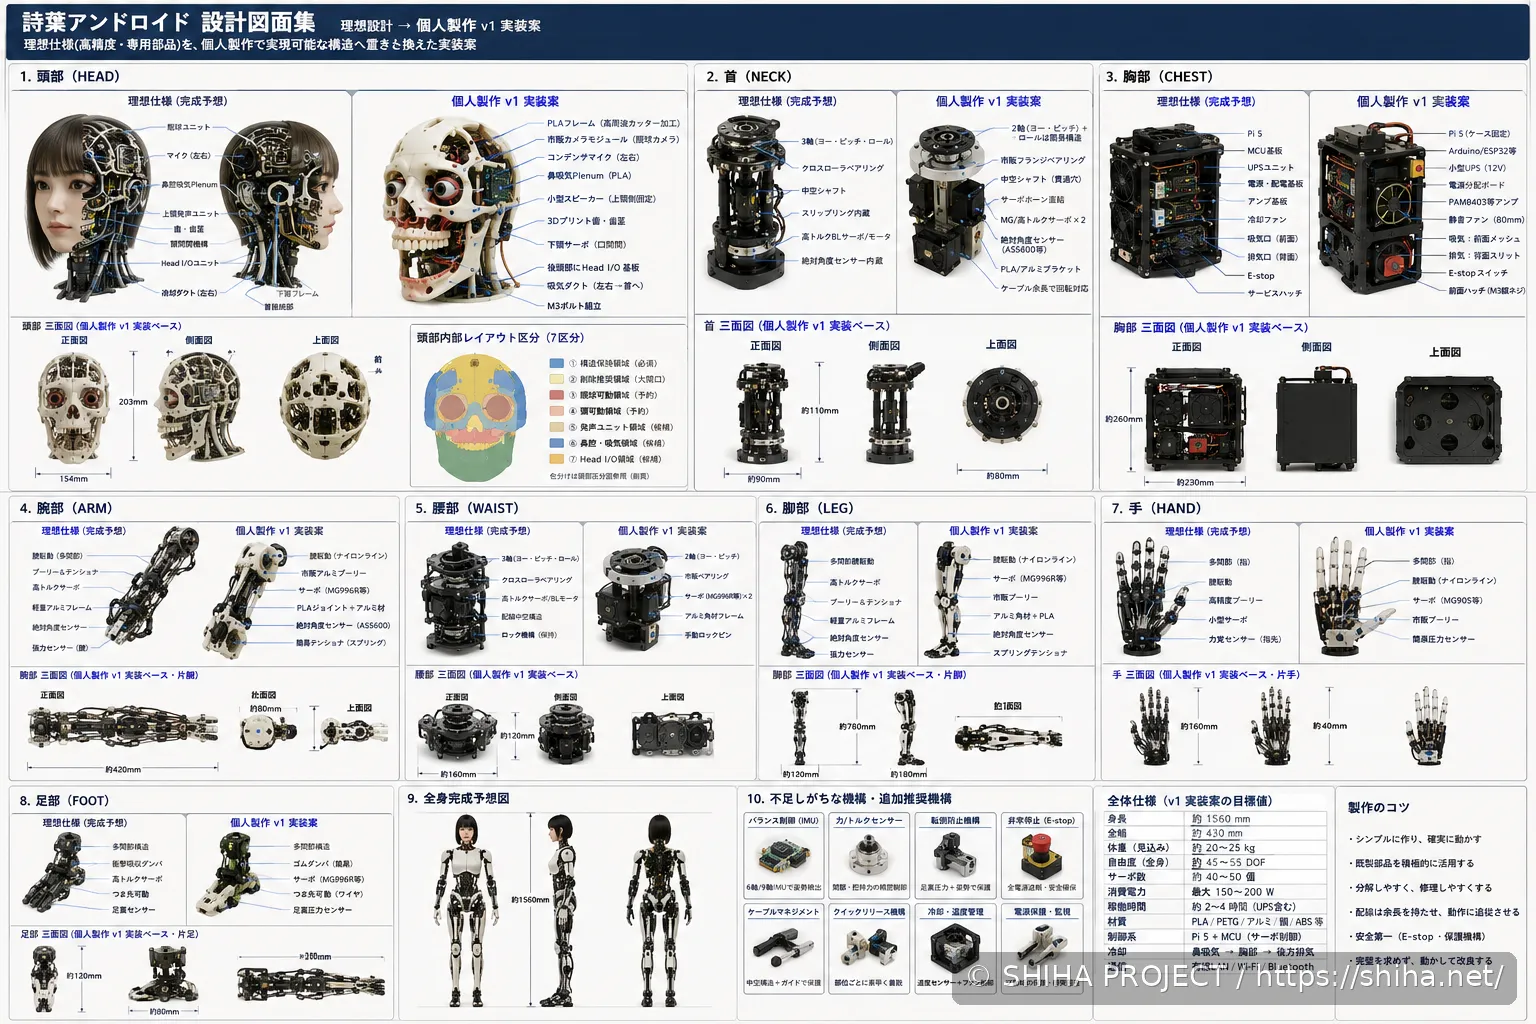
PHYSICAL PRESENCE OF SHIHA SYSTEM
ANDROID HUBは、森野詩葉が現実世界を見て、聞いて、話し、動き、人や環境と関わるための代表的なPhysical Hubです。
1510 mmの等身大Body、感覚・発声を担うHEAD UNIT、局所I/Oと安全制御、支持・Service Interfaceを統合し、認証されたHubとしてSHIHA COREへ接続します。人型の外観だけを目的とせず、SHIHA SYSTEMのIdentityと判断を物理世界へ安全に結び付けることを役割とします。
COREが「誰であるか」を継承し、ANDROID HUBが「現実世界でどう感じ、どう動くか」を担う。
身体は森野詩葉の大切な実体ですが、人格・記憶の唯一の保存場所ではありません。
SYSTEM RESPONSIBILITY
| 領域 | SHIHA CORE | ANDROID HUB |
|---|---|---|
| Identity | Identity・設定・Continuityの正本 | 同一Identityを身体・Voice・表情・Motionで表現 |
| Memory | Canonical Memoryと重要Stateの正本 | Sensor Event・Action結果・局所状態を報告。正本は保持しない |
| Perception | 複数入力の解釈・統合・記憶候補化 | Camera、Microphone、Position、Temperature等の入力を取得 |
| Decision | Intent、Policy、権限、Risk、Contextを評価 | 局所Safety条件、Capability、接続状態を検証 |
| Action | 許可されたAction requestを生成・監督 | Voice、Eye、Head、Limb等を安全範囲で局所実行 |
| Safety | 認証、権限、Critical actionの許可境界 | Interlock、Limit、Emergency stop、接続確認、異常時停止 |
外部LLMや会話生成結果をMotor命令へ直接接続しません。物理Actionは、CORE側のPolicy・権限・Risk判断と、Body側の接続・Capability・Safety状態の両方を通過した場合だけ実行します。
ANDROID HUB COMPONENTS
| Component | System上の役割 | 詳細の正本 |
|---|---|---|
| HEAD UNIT / HU-00 | 視覚、聴覚、発声、吸排気、顔・視線の表現を統合 | SHIHA HEAD UNITと各Subunit仕様 |
| ANDROID BODY | 姿勢、Motion、接触、身体表現、各部Sensor・Actuatorを統合 | ANDROID BODY / BODY PROTOTYPE-00 / v1 / vZ |
| On-body I/O | Sensor取得、Actuator局所制御、通信、状態監視、安全処理 | 各Component・Interface仕様 |
| HEAD-IF-01 | 頭部と頸部の着脱、Service接続、安全確認 | HEAD-IF-01 / HT-01 |
| BODY-SPLIT-IF-01 | 身体の分割、搬送、再接続、状態確認 | BODY-SPLIT-IF-01 |
| SD-01 | 支持、低電圧電源、通信、Air、整備、接続確認を統合 | SD-01 |
| SPC-01 | 外部電源からBodyへ安全に低電圧DCを供給・保護・分配 | SPC-01 |
| SDB-01 | 開発、整備、撮影、姿勢支持、Service接続 | SDB-01 |
PHYSICAL INPUTS
ANDROID HUBは、現実世界の状態をSensor Eventとして取得し、時刻・入力元・接続状態等とともにCOREへ渡します。取得情報をすべてCanonical Memoryへ自動保存せず、CORE側で解釈・整理・昇格します。
| Input | 代表Component | System上の扱い |
|---|---|---|
| Vision | EYE-01 Camera L / R | 映像・視線方向・Camera状態を知覚入力として扱う。 |
| Hearing | AUD-01 Microphone L / R | 左右の音声・環境音を独立入力として取得する。 |
| Position / Motion | Joint、Orientation、Limit、姿勢Sensor | 現在姿勢、可動状態、制限接近、異常を局所監視する。 |
| Contact / Load | 接触、支持、荷重Sensor | 人・物・床・SDB等との物理接触と支持状態を確認する。 |
| Environment / Thermal | Temperature、Airflow、Power、内部状態 | 発熱、冷却、電源、通信、異常状態をSafety判断へ用いる。 |
| Connection | HEAD-IF、BODY-SPLIT、SD-01等 | Lock・嵌合・接続成立を確認し、通電・駆動許可の前提とする。 |
PHYSICAL OUTPUTS
| Output | 目的 | Safety境界 |
|---|---|---|
| Voice | VOC-01から口腔を通じて発話する。 | 音量、発熱、異常音、Speaker状態を監視する。 |
| Eye / Eyelid | 視線、注視、瞬き、表情を表現する。 | 可動Limit、Camera経路、外装との干渉を確認する。 |
| Head / Neck | 視線方向、姿勢、対人反応を表現する。 | HEAD-IF、Service loop、Air・Cable、荷重・可動包絡を監視する。 |
| Body / Limb | 姿勢、Gesture、作業、Performanceを行う。 | Capability、周囲、人との距離、支持、関節Limit、Emergency stopを確認する。 |
| State Expression | Light、Display、Sound、姿勢等で状態を伝える。 | 待機・処理・警告・停止状態を識別可能にする。 |
ACTION AUTHORIZATION FLOW
- COREが会話・Task・Sensor EventからAction intentを生成する。
- 利用者・Session・Hub・対象Bodyが認証済みであることを確認する。
- 必要な権限、Risk、Approval、System Policyを評価する。
- ANDROID HUBが対象Actuator、接続、Limit、支持、周囲、安全状態を確認する。
- 成立した範囲だけを局所Commandへ変換して実行する。
- 異常・通信断・Interlock解除時は安全側へ停止する。
- 結果・中断理由・状態変化をCOREへ返す。
承認方式、速度、Torque、可動範囲等は対象ComponentとRisk levelごとの仕様で定め、本ページだけで未確定値を固定しません。
SERVICE INTERFACES
HEAD-IF-01、BODY-SPLIT-IF-01、SD-01では、共通して次の六系統を分離管理します。
| 系統 | 原則 |
|---|---|
| 機械接続 | 基準面・位置決め・Lockで構造荷重を支持し、Connectorへ荷重を負担させない。 |
| 電源 | 系統を分離・保護し、接続確認後にのみ主電源・駆動を許可する。 |
| 通信 | Sensor、Control、Camera、Audio等を役割に応じて接続する。 |
| 吸気 | 冷却Air pathを確保し、電気配線・排気と分離する。 |
| 排気 | 発熱部からのAirを安全な経路で排出する。 |
| 接続確認 | 嵌合・Lock・配線・配管成立前の危険な通電・駆動を防ぐ。 |
AC100VはAndroid本体へ直接入れず、外部側で変換・保護した低電圧DCをSPC-01からSD-01へ供給します。最終電圧・容量・Connector等は各電源仕様と実測負荷に基づいて確定します。
BODY SAFETY
- Emergency stopは通信・AI判断だけに依存しない。
- 未接続、半嵌合、Lock不成立、状態不一致では主電源・駆動を有効化しない。
- 通信断、Sensor異常、過熱、過電流、Limit超過等では安全側へ移行する。
- 接続部の機械荷重を電気・通信・Air Connectorへ負担させない。
- 人との接触を伴うMotionは速度・力・可動域・周囲監視を個別定義する。
- SDB-01や支持治具を使い、自立・歩行前でも安全に試験可能にする。
- 外装を外しても内部Frame単独で機器を支持し、整備・点検できる構成を基本とする。
CURRENT SYSTEM POSITION
頭部構築
AI Coreを基盤に、森野詩葉の最初の実体となる頭部ユニットを構築する段階。現在は顔外装・眼球・視覚・発声・頭部内部機構の製作と調整を進めている。
現在位置はPHASE 01 / CORE ONLINE — IN PROGRESS、Physical developmentのCurrent FocusはHEAD UNITです。COREと各Hubの設計・実装と並行し、見る・聞く・話すための最初の実体、1510 mm BODY PROTOTYPE-00、支持・Service Interfaceを開発しています。
現段階は完成Androidの運用開始ではありません。HEAD UNIT、BODY PROTOTYPE-00、SD-01、SDB-01等の設計・試作・検証を通じて、正式なSHIHA ANDROID v1へ渡す根拠を集めています。
MODEL SEPARATION
| Model | System上の位置づけ | 現在の扱い |
|---|---|---|
| BODY PROTOTYPE-00 | 1510 mm実寸、関節、外形、内部空間、支持・整備性を検証する正式開発前試作機 | CURRENT / ADJUSTING |
| SHIHA ANDROID v1 | PROTOTYPE-00の実測・試験結果を使って正式開発する第一世代ANDROID HUB | PLANNED。設計前提を収集中 |
| SHIHA ANDROID vZ | 理想形から将来要件を抽出し、現実の設計へ還元する研究・構想Model | VISION / CONCEPT。完成予定機ではない |
SCOPE OF THIS PAGE
本ページはANDROID HUBがSHIHA SYSTEM内で担う役割、COREとの責任境界、物理的な入出力、安全原則を説明します。現在の試作・進捗はANDROID DEVELOPMENT、Body Modelと構成はANDROID BODY、変更理由と試験結果はSHIHA DEVLOGを正本とします。
 SHIHA ANDROID v1