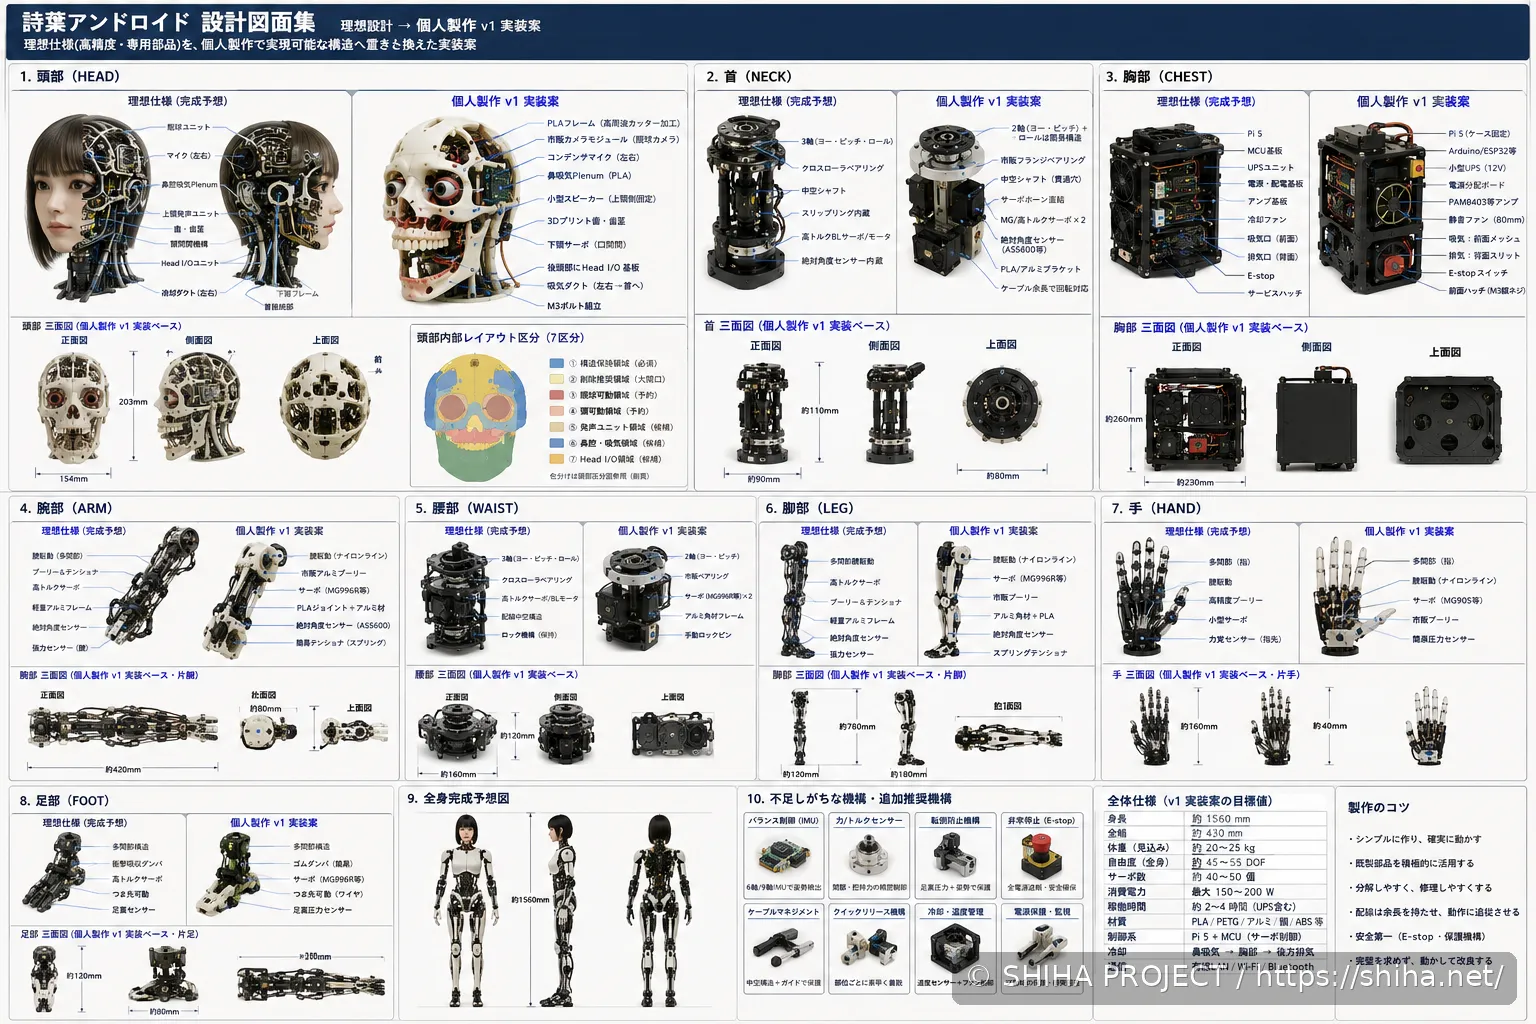
STATUS — PLANNING / FORMAL DEVELOPMENT MODEL
FIRST FORMAL ANDROID HUB
SHIHA ANDROID v1は、BODY PROTOTYPE-00、HEAD UNIT、各Interface、支持・電源・冷却設備の実測と試験結果を基に正式開発する、森野詩葉の第一世代ANDROID HUBです。
目標は、人型外観を再現するだけの展示物ではなく、SHIHA COREへ接続し、現実世界を見て、聞いて、話し、安全な範囲で動き、人や環境と関われる1510 mm級の実体を構築することです。
PROTOTYPE-00で測り、v1で作る。
理想像だけで設計値を決めず、実寸試作・部品試験・安全検証の結果を第一世代機へ統合します。
CURRENT POSITION
頭部構築
AI Coreを基盤に、森野詩葉の最初の実体となる頭部ユニットを構築する段階。現在は顔外装・眼球・視覚・発声・頭部内部機構の製作と調整を進めている。
現在位置はPHASE 01 / CORE ONLINE — IN PROGRESS、Physical developmentのCurrent FocusはHEAD UNITです。現在製作・調整している中心対象は、1510 mmのBODY PROTOTYPE-00、HEAD UNIT、SD-01、SDB-01等であり、v1完成機の製作段階ではありません。
v1は、それらの試作から得た寸法、重量、重心、干渉、熱、音、電力、可動、保守、安全の根拠を受け取る正式開発モデルです。
MODEL RELATIONSHIP
| Model | 目的 | v1との関係 |
|---|---|---|
| BODY PROTOTYPE-00 | 1510 mm実寸、全身比率、関節、外形、内部空間、衣装干渉、支持・整備性を確認する | 設計入力・実測・失敗・修正値をv1へ渡す |
| SHIHA ANDROID v1 | 安全に製作・試験・整備・運用できる第一世代ANDROID HUBを正式開発する | 本ページの対象。PLANNING |
| SHIHA ANDROID vZ | 理想形から将来要件を抽出し、現実の設計へ還元する | VISION / CONCEPT。v1の完成予定図ではない |
DESIGN BASELINE
| 項目 | v1の現行基準 | 扱い |
|---|---|---|
| 全高 | 1510 mm(靴底を除く) | 正式Z軸Datumを維持する |
| Identity | 森野詩葉の承認済みIdentity Master | 3D化・実寸校正・外装検証を経て反映する |
| 標準衣装 | C-01 Standard Uniform v1.0 | 外装・SD-01・整備開口と干渉させない |
| 人格・記憶 | SHIHA COREが唯一の正本 | Bodyや外部LLMへCanonical Memoryを複製しない |
| 主要演算 | 胸部側へRaspberry Pi 5等のOn-body computeを配置する方針 | 搭載方法・熱設計・交換構造は試作結果で確定 |
| Backup power | 胸部側へUPSを配置する方針 | 容量・Cell構成・重量・保護はTBD |
| 外部電源 | SPC-01 → SD-01から低電圧DCを供給 | AC100VをBodyへ直接入れない |
| 支持・整備 | SD-01 / SDB-01および対応治具 | 自立・歩行前でも安全に開発できること |
SYSTEM ARCHITECTURE
| 領域 | v1で担う機能 | 主な正本 |
|---|---|---|
| HEAD | 視覚、聴覚、発声、顔・視線、吸排気、Head I/O | HU-00 / EYE-01 / AUD-01 / VOC-01 / NAS-01 / HT-01 |
| CHEST | On-body compute、UPS、上半身構造、熱管理、電源・通信分配 | TORSO / AIR SYSTEM / POWER仕様 |
| SPINE / PELVIS | 主要荷重経路、上半身・下半身接続、SD-01、Service経路 | BODY-DATUM / BODY-SPLIT-IF-01 / SD-01 |
| ARM / HAND | Gesture、将来の操作・把持、接触 | ARM / HAND |
| LEG / FOOT | 姿勢、支持、接地、将来の移動 | LEG / FOOT |
| EXTERNAL SUPPORT | 開発、整備、撮影、姿勢支持、電源・Service接続 | SDB-01 / SPC-01 |
各部位の構成・材料・Actuator・製作順は、PROTOTYPE-00の実測とSubprojectの試験結果を基に決定します。本ページの構成表は責任範囲を示すもので、最終BOMではありません。
INTERFACES
v1では、着脱・搬送・支持・整備を前提に、主要接続部で次の六系統を分離管理します。
- 機械接続:基準面、位置決め、独立Lockで荷重を支持する。
- 電源:Logic、Servo、Auxiliary等を必要に応じて分離・保護する。
- 通信:Camera、Audio、Sensor、Control等を役割に応じて接続する。
- 吸気:頭部・胸部等へ必要な冷却Airを供給する。
- 排気:発熱部からのAirを安全な経路で排出する。
- 接続確認:嵌合・Lock・配線・配管成立前の通電・駆動を防ぐ。
HEAD-IF-01は頭部交換・保守、BODY-SPLIT-IF-01は分割搬送・再接続、SD-01は支持・Service接続を担当します。最終分割数は重量・治具・搬送人数等の実測に基づいて決定し、本ページでは固定しません。
POWER AND AIR
外部電源はATX 3.1 → SPC-01 → SD-01を基本経路とし、Android本体へAC100Vを直接入れません。SPC-01で保護・制御・分配した低電圧DCをBodyへ供給します。
冷却の主経路は、左右鼻孔 → NAS-01 → 頭部 → 首 → 胸部のRaspberry Pi 5 / UPS等 → 背骨側排気経路 → うなじ排気を基本とします。固定区間は内面の滑らかな経路を優先し、蛇腹Hoseは首や着脱部等の短い可動区間に限定します。
BODY SAFETY
- 外部LLMの出力をMotor命令へ直接接続しない。
- CORE Policy、Capability、Approval、Body Safetyを通過したActionだけを実行する。
- 未接続、半嵌合、Lock不成立、通信断、異常時は安全側へ移行する。
- Emergency stopを通信・AI判断だけに依存させない。
- 構造荷重を電気・通信・Air Connectorへ負担させない。
- 人との接触を伴うMotionは、速度・力・可動域・周囲監視を個別定義する。
- 外装を外しても内部Frame単独で機器を支持し、点検・交換できる構成とする。
INITIAL CAPABILITY ENVELOPE
v1の最初の成立条件を、完全自立二足歩行や全関節の完全自律化だけに置きません。SDB-01や支持設備を利用しながら、成立した機能を安全に統合・試験できることを優先します。
- 見る・聞く・話すためのHEAD UNITが安定して動作する。
- COREへ認証されたANDROID HUBとして接続し、状態と結果を返せる。
- 支持下で姿勢・視線・表情・限定Motionを安全に試験できる。
- 電源、通信、Air、Interlock、Emergency stopがSystemとして成立する。
- 部位・Module・外装を点検・交換できるMaintenance経路がある。
- C-01衣装を着用し、Service開口・可動・整備と両立できる。
歩行、把持、Dance、長時間Battery運用等の能力は、個別の安全・構造・駆動試験で成立を確認してから追加します。VISION上の能力をv1の初期完成条件へ自動的に含めません。
DESIGN INPUTS FOR v1
| 検証領域 | v1へ引き継ぐ判断材料 |
|---|---|
| Geometry | 1510 mm Datum、関節中心、外形、可動包絡、衣装・外装干渉 |
| Structure | Frame強度、接続部、荷重経路、支持、分割・搬送 |
| Mass | 部位重量、全体重量、重心、SDB・治具への荷重 |
| Power | 実測負荷、系統分離、保護、UPS、Cable・Connector |
| Thermal | 発熱、Airflow、Pressure loss、Noise、Maintenance |
| Motion | 可動域、速度、力、干渉、Limit、異常停止 |
| Human Interaction | 音量、視線、接触、近接、衣装、見た目、安全距離 |
| Maintainability | 外装着脱、Module交換、点検口、Cable・Air経路、復旧時間 |
TBD / NOT YET FIXED
- 最終Frame材料・断面・接合方式
- 各関節のActuator方式・減速・出力
- 最終重量・重心・可搬重量
- Battery・UPS容量、連続運転時間
- 全身BOM、調達先、総費用
- 最終分割数と搬送方法
- 自立・歩行・把持・Dance等の能力範囲
- 正式な製作開始日・完成日
TBD項目は、部位別試作・実測・FMEA・安全検証を経て各正本仕様へ反映します。予想値やConcept visualだけを理由に確定しません。
VERSION BOUNDARY
- v1:PROTOTYPE-00の検証結果を基に正式開発する第一世代ANDROID HUB。
- vZ:理想形から将来要件を抽出するVISION / CONCEPT。
- head-v2等:頭部設計のRevision番号であり、ANDROID v1の次世代機名称ではない。