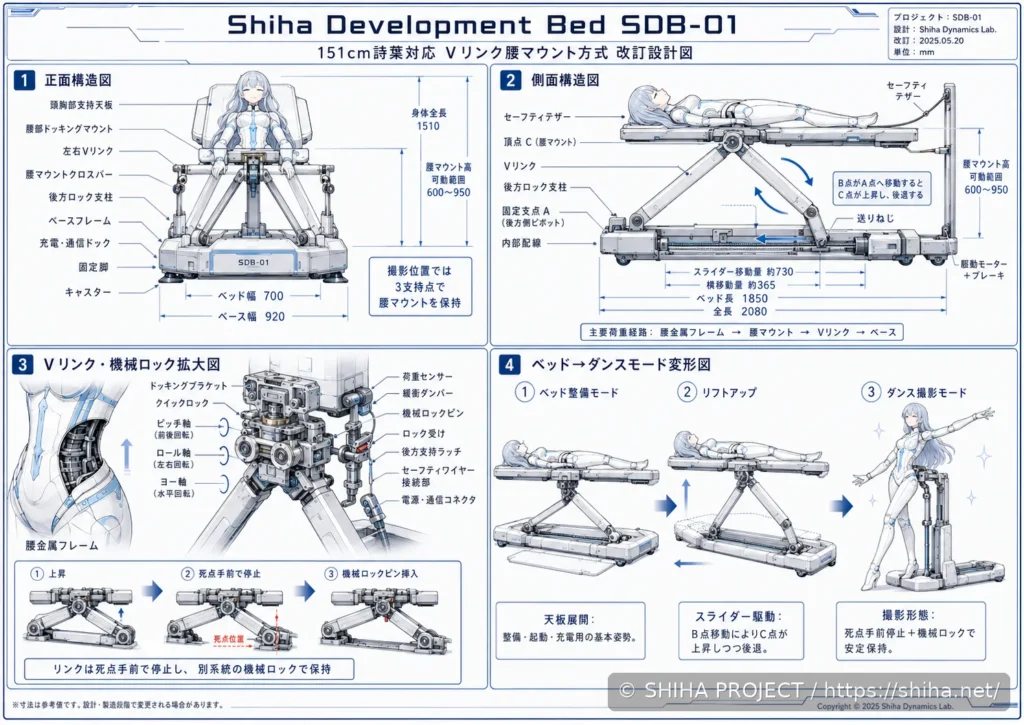
SDB-01 — SHIHA DEVELOPMENT BEDは、SHIHA BODYの組立、整備、起動、姿勢変更、直立支持、撮影を一台で担う変形式の開発設備です。単なる寝台や展示台ではなく、BODYを安全に支えながら、水平姿勢から起立姿勢まで移行させるための支持基盤として設計します。
BODYの重量は、アクチュエーターではなく構造と機械ロックで支える。
姿勢変更中も常に3本の支柱で腰マウントを支持し、駆動停止後は独立した機械ロックで保持します。
SDB-01の役割
- BODY PROTOTYPE-00および将来のSHIHA ANDROIDを仰向けで組み立てる。
- 外装、関節、配線、配管、SD-01へ安全にアクセスできる整備姿勢を作る。
- 水平姿勢から起立姿勢まで、BODYを支持したまま段階的に移行させる。
- 直立時の転倒を防ぎ、開発・試験・撮影中の支持設備として使う。
- 天板を退避・展開し、整備設備からステージへ用途を切り替える。
- SPC-01、SD-01を通じて低電圧電源、通信、Air、接続確認へ接続する。
SDB-01は完成した家具ではなく、BODY開発に合わせて更新する開発設備です。Record StatusがCURRENTであることは、現在の設計で参照する正本であることを示し、製作完了を意味しません。
システム内の位置づけ
| 構成 | 役割 |
|---|---|
| SDB-01 | BODYの支持、姿勢変更、整備、撮影を行う開発ベッド |
| SD-01 | BODY側のService & Support Interface。構造支持、低電圧電源、通信、Air、整備、接続確認を統合 |
| SPC-01 | ATX 3.1電源を核とする外部保護・制御・分配ユニット |
| BODY-SPLIT-IF-01 | 分割搬送したBODY各部を安全に再接続する共通インターフェース |
電源接続はAC100V → ATX 3.1 → SPC-01 → SD-01 → BODYを基本とし、AC100VをBODY内部へ入れません。SDB-01はSD-01 Adapterを介してBODYを支持し、電気コネクタや配管へ構造荷重を負担させません。
基本変形機構
起立機構は、への字形のVリンクと水平スライダーを基本とします。Vリンク頂点側で腰マウントを支持し、下部スライダーの水平移動によって腰マウントを上昇・後退させながら起立方向へ移動させます。
- 主駆動A:Vリンク下部スライダーの水平移動
- 主駆動B:固定軸から腰マウントまでの起き上がり動作
- 動力分配:ワイヤー、リンク、クランク等を介して天板退避・展開へ連動
- 停止位置:幾何学的な死点へ入る前に停止
- 保持:駆動系とは独立した機械ロックを使用
介護ベッドの背上げ機構は、人体を支持しながら姿勢を変える既存機構として参照します。ただし、市販ベッドの構造をそのまま転用するのではなく、BODYの重量、重心、SD-01の位置、天板変形に合わせて再設計します。
3支柱支持
姿勢変更中に支持点が2点以下にならないよう、腰マウントは常に3本の支柱で支持します。配置は奥側1本、手前側2本を基本とし、手前側の2本が奥方向へ移動しながら腰マウントとBODYを後退・起立させます。
- 3本の支柱はBODY重量を金属構造へ伝達する。
- PLA製脊椎、外装、排気ダクトへ支持荷重を負担させない。
- 移動中も支持三角形を維持し、重心投影が支持範囲外へ出ないよう検証する。
- 支柱、スライダー、腰マウントには位置ずれ確認と機械的ストッパーを設ける。
天板構成
| 天板 | 水平整備時 | 起立・撮影時 |
|---|---|---|
| 上半身天板 | 頭部、胸部、腕の整備面を形成 | 後方へ退避し、背面機構への干渉を避ける |
| 下半身天板・左 | 左脚と足元を支持 | 外側へ展開し、ステージ/反射面/照明装飾として利用 |
| 下半身天板・右 | 右脚と足元を支持 | 外側へ展開し、ステージ/反射面/照明装飾として利用 |
| かかと追従天板 | 左右の足首~かかとを個別に受ける | BODYの上昇・後退へ追従し、脚の落下と引きずりを防ぐ |
天板の展開は、BODYを支持する主構造とは分離します。装飾や撮影用途の天板へBODY重量を依存させず、天板が変形途中で停止しても腰マウントと支柱だけで安全状態を維持できる構成とします。
かかと追従支持
水平姿勢から起立するとき、腰だけを移動させると脚が天板上を引きずられ、膝、股関節、足首へ不要な引張荷重がかかります。このため、左右のかかと付近へ独立した追従支持天板を設けます。
- 左右独立支持を基本とする。
- 浅いヒールカップと足首下サポートで、足首~かかとを下から受ける。
- 足先を強固に拘束せず、異常時に無理な荷重を逃がせるようにする。
- Vリンク下部スライダーからワイヤーまたはリンクで位置を追従させる。
- 必要に応じて腰マウントの起き上がり動作とも連動させる。
追従量、天板形状、ガイド方式、ワイヤー/リンクの選択は未確定です。実機寸法と関節挙動を確認して決定します。
SD-01との接続
- 機械接続:基準面、位置決め、独立ロックでBODY荷重を支持する。
- 電源:SPC-01から低電圧DCのみ供給する。
- 通信:状態監視、接続確認、安全制御に使用する。
- Air:吸気・排気・整備用経路を必要に応じて接続する。
- 接続確認:完全嵌合とロック状態を検出してから駆動を許可する。
SD-01はSDB-01だけの専用端子にせず、仮設ラック、展示台、輸送治具でも共通利用します。SDB-01側は共通規格を受けるAdapterとして設計します。
安全設計
| 項目 | 要件 |
|---|---|
| E-STOP | 駆動系PWR-Aを遮断し、制御・監視系PWR-Bは可能な範囲で維持する |
| 機械ロック | 駆動力やブレーキだけに依存せず、姿勢を物理的に保持する |
| 死点回避 | Vリンクは死点手前で停止し、意図しない反転や噛み込みを防ぐ |
| 落下防止 | 腰マウント、支柱、かかと支持を独立して確認する |
| 挟み込み | リンク、スライダー、天板、支柱の可動域へガードと立入禁止領域を設ける |
| 手動復帰 | 停電・制御異常時に、安全な姿勢へ手動で戻せる構造を持つ |
| 接続確認 | SD-01と支持ロックの完全嵌合を確認できない場合は起動しない |
安全系は仮設部品で済ませず、荷重経路、ストッパー、転倒防止、E-STOP、機械ロックを製作前に検証します。駆動源やリンク寸法が確定した段階で、荷重計算とFMEAを別途実施します。
搬送・分割整備
BODYと設備は、現LABOの搬入経路と将来の移動を考慮して分割可能にします。基本搬送単位は、頭部、上半身、腰~脚、SDB・台座の4区分です。
- 頭部:HEAD-IF-01で着脱する。
- 上半身:胸部、腕、頸部を含む整備単位。
- 腰~脚:骨盤、脚部、SD-01支持基準を含む。
- SDB・台座:支持、駆動、電源・制御設備を含む。
現在の状態
| Record Status | CURRENT |
|---|---|
| Development Status | DESIGNING |
| 採用済み | Vリンク、水平スライダー、常時3支柱、死点手前停止、独立機械ロック、奥1・手前2支柱、左右独立かかと追従支持 |
| 未確定 | 全体寸法、荷重定格、駆動源、リンク長、スライダーストローク、追従量、天板最終形状、ロック方式の詳細 |
| 製作開始条件 | BODY実測重量・重心、SD-01基準位置、起立軌跡、荷重計算、安全解析の完了 |
次工程
- BODY PROTOTYPE-00の重量、重心、関節中心を実測する。
- SD-01の支持基準面と腰マウント位置を確定する。
- 水平姿勢から直立姿勢までの腰・肩・頭・かかとの軌跡を作る。
- 3支柱とVリンクの寸法、ストローク、荷重を計算する。
- かかと追従量と左右独立ガイドを設計する。
- 天板の退避・展開と支持構造の干渉を確認する。
- E-STOP、機械ロック、ストッパー、手動復帰を含むFMEAを実施する。
- 縮小または無荷重モックアップで変形軌跡を検証する。
変更管理
支持構造、電源、安全、SD-01接続を変更するときは、関連するBODY SAFETY、SD-01、SPC-01、BODY-SPLIT-IF-01との整合を確認し、変更理由と検証結果をDEVLOGへ記録します。置換された旧仕様はSUPERSEDEDとして保存します。